
لکیری سلائیڈر ایک قسم کا مکینیکل ماڈیول ہے جو لکیری حرکت اور درست پوزیشننگ کو محسوس کرنے کے لیے استعمال ہوتا ہے۔ آٹومیشن کا سامان، معائنہ کے نظام، صحت سے متعلق مشینی اوزار، روبوٹ، الیکٹرانکس مینوفیکچرنگ کا سامان اور دیگر شعبوں میں بڑے پیمانے پر استعمال کیا جاتا ہے. ڈرائیو میکانزم، ساختی ڈیزائن اور لکیری سلائیڈر کی درخواست کی ضروریات کے مطابق لکیری سلائیڈر کو مختلف اقسام میں تقسیم کیا گیا ہے۔ ہر قسم کی نقل و حرکت کی رفتار، پوزیشننگ کی درستگی، بوجھ کی گنجائش اور سفر کی حد کے لحاظ سے مختلف خصوصیات ہیں، اس لیے اسے سامان کی مخصوص آپریٹنگ حالات کے مطابق منتخب کیا جانا چاہیے۔
1. دستی لکیری سلائیڈز
دستی لکیری سلائیڈنگ پوزیشننگ کے لیے ہینڈ وہیلز، ایڈجسٹمنٹ پیچ یا دیگر مکینیکل ڈھانچے پر انحصار کرتی ہے۔ انہیں انجن یا کنٹرول سسٹم کی ضرورت نہیں ہے۔
یہ سلائیڈز ساخت کے لحاظ سے نسبتاً آسان ہیں اور ان ایپلی کیشنز کے لیے مثالی ہیں جن کے لیے تیز رفتاری اور قابل قبول دستی پوزیشننگ کی ضرورت نہیں ہے، جیسے کہ لیبارٹری کے آلات، آپٹیکل آلات، انسپکشن فکسچر اور مکینیکل ایڈجسٹمنٹ میکانزم۔
دستی لکیری سلائیڈ کے فوائد بدیہی آپریشن، نسبتاً کم لاگت اور آسان دیکھ بھال ہیں۔ اگر کسی ایپلیکیشن کو بار بار، خودکار ریپروکیشن کی ضرورت ہوتی ہے، تو برقی لکیری سلائیڈر زیادہ مناسب آپشن ہے۔
2.الیکٹرک لکیری سلائیڈز
الیکٹرک سلائیڈرز لکیری حرکت کو خودکار کرنے کے لیے موٹرز کا استعمال کرتے ہیں۔ انہیں کنٹرول سسٹم کے ساتھ مربوط کیا جا سکتا ہے، جس سے پوزیشن، رفتار اور طے شدہ فاصلے کا درست اور خودکار کنٹرول ہو سکتا ہے۔
مخصوص ضروریات کے مطابق، مختلف ڈرائیونگ سسٹمز، جیسے سٹیپر موٹرز یا سرو موٹرز کو ترتیب دیا جا سکتا ہے۔ الیکٹرک سلائیڈرز خودکار پروڈکشن لائنز، میٹریل ہینڈلنگ میکانزم، ڈسپینسنگ آلات، معائنہ کے نظام اور درست پوزیشننگ ایپلی کیشنز کے لیے موزوں ہیں۔
الیکٹرک لکیری سلائیڈرز دستی مداخلت کی ضرورت کو کم کرنے اور پیداواری سازوسامان کے لیے پیداواری عمل کی مستقل مزاجی کو بہتر بنانے میں مدد کرتے ہیں جو ایک ہی نقل و حرکت کے راستے کو دہراتے ہیں۔
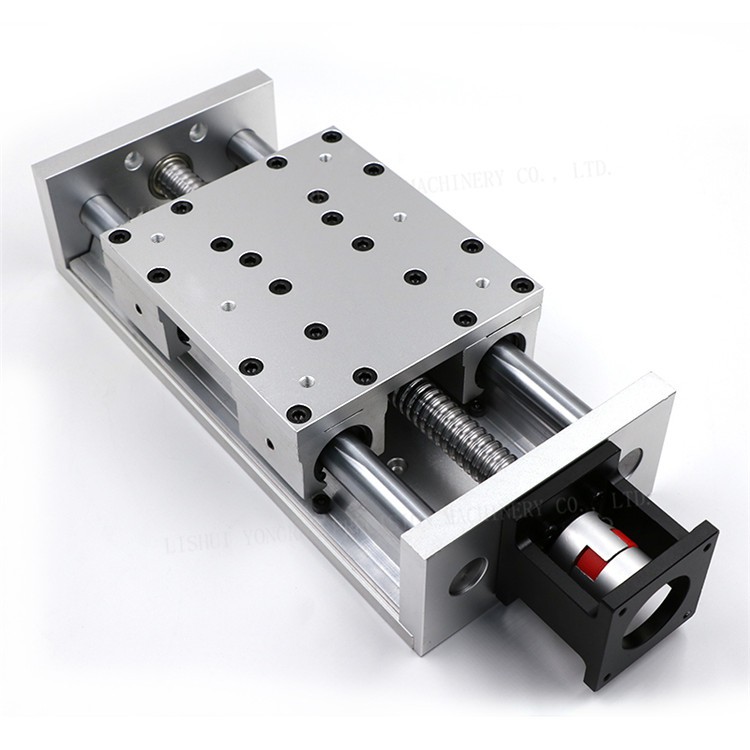
3. بال سکرو لکیری سلائیڈز
بال اسکرو موٹر کی گھومنے والی حرکت کو بال سکرو میکانزم کے ذریعے سیدھی لکیر کی حرکت میں تبدیل کرتا ہے۔
یہ سلائیڈز اعلیٰ ٹرانسمیشن کی کارکردگی، بہترین پوزیشننگ کارکردگی، اور مستحکم اور مستقل لکیری حرکت فراہم کرتی ہیں۔ لہذا، وہ اکثر ایسی ایپلی کیشنز میں کام کرتے ہیں جو اعلی پوزیشننگ کی درستگی اور تکرار کی ضرورت ہوتی ہے.
مثال کے طور پر، خودکار اسمبلی سسٹم، درستگی کے معائنہ کا سامان، لیزر پروسیسنگ مشینری اور الیکٹرانکس مینوفیکچرنگ کا سامان، یہ سبھی بال اسکرو کا استعمال کرتے ہوئے ڈیزائن کیے جا سکتے ہیں۔ تاہم، بال اسکرو سیگمنٹ کی اصل رفتار، درستگی اور برداشت کرنے کی صلاحیت بھی اسکرو کی خصوصیات، گائیڈ ریل کے ڈھانچے، موٹر اور کنٹرول سسٹم پر منحصر ہے، اور حتمی کارکردگی کا تعین بال اسکرو کی محض موجودگی سے نہیں کیا جاسکتا۔
4. ہم وقت ساز بیلٹ لکیری مرحلہ
سنکرونس بیلٹ لکیری اسٹیج پاور کی منتقلی کے لیے ٹائمنگ بیلٹ کا استعمال کرتا ہے، گائیڈ ریل لکیری حرکت کے ساتھ ساتھ ڈرائیونگ اسٹیج۔
بال سکرو کنفیگریشن کے مقابلے میں، سنکرونس بیلٹ سسٹم عام طور پر طویل سفر اور تیز رفتار لکیری حرکت کے لیے زیادہ موزوں ہوتے ہیں، جیسے کہ میٹریل ہینڈلنگ، خودکار لوڈنگ/ان لوڈنگ اور ان لوڈنگ، بصری معائنہ اور پیکیجنگ کا سامان۔
پوزیشننگ کی درستگی کے تقاضے ان مناظر کے لیے انتہائی سخت نہیں ہیں جن کے لیے تیز رفتار حرکت کی ضرورت ہوتی ہے، اور ہم وقت ساز بیلٹ کے مراحل بہترین مجموعی کارکردگی فراہم کرتے ہیں۔
اگر آلات کو لمبی دوری پر چلانے کی ضرورت ہے تو، مخصوص ٹائمنگ بیلٹ کی وضاحتیں لوڈ، رفتار، سرعت اور آپریشن کی فریکوئنسی کی بنیاد پر منتخب کی جانی چاہئیں۔
5. لکیری موٹر اسٹیج
لکیری موٹر کے مراحل براہ راست برقی مقناطیسی قوت کے ذریعے لکیری حرکت پیدا کرتے ہیں اور اب اسے مرکزی ڈرائیونگ عنصر کے طور پر روایتی بال پیچ یا ٹائمنگ بیلٹ کی ضرورت نہیں ہے۔
اس ڈھانچے کی خصوصیت تیز رفتار رسپانس، ہموار حرکت، اور تیز رفتار-انتہائی متحرک ایپلی کیشنز کے لیے موزوں ہے، جو اسے درست معائنہ، سیمی کنڈکٹر آلات، الیکٹرانکس مینوفیکچرنگ، اور کچھ اعلی-آٹومیشن سسٹمز کے لیے موزوں بناتی ہے۔
لکیری موٹر کے مراحل میں عام طور پر زیادہ کنٹرول سسٹم، تنصیب کی درستگی اور آپریٹنگ ماحول کی ضرورت ہوتی ہے، اور اس کی خریداری کے اخراجات روایتی مکینیکل ٹرانسمیشن سسٹم سے زیادہ ہو سکتے ہیں۔ لہذا، یہ اصل کارکردگی کے مطابق منتخب کیا جانا چاہئے.
6. ملٹی-محور لکیری سٹیج اسمبلیاں
اگر واحد- محور کا مرحلہ آلہ کی مقامی حرکت کی ضروریات کو پورا نہیں کرتا ہے، تو متعدد لکیری مراحل کو 2D یا 3D موشن پلیٹ فارمز میں ملایا جا سکتا ہے۔
مثال کے طور پر، دو مراحل کو ملانے سے X-Y حرکت کرتا ہے جبکہ عمودی محور کو شامل کرنے سے ایک X-Y-Z ٹرائی ایکسیل حرکت کا طریقہ کار بنتا ہے۔
یہ ترتیب ڈسپینسنگ، لیزر پروسیسنگ، بصری معائنہ، خودکار منشیات کی واپسی اور لیبارٹری کے آلات میں عام ہے۔ ایک کثیر محور نظام کو ڈیزائن کرتے وقت، لوڈ، حرکت کی رفتار، تنصیب اور محور کے درمیان ممکنہ مکینیکل مداخلت کو مدنظر رکھا جانا چاہیے۔
صحیح لکیری مرحلے کا انتخاب کیسے کریں؟
کوئی لکیری مرحلہ اندرونی طور پر دوسروں سے برتر نہیں ہے۔ کلید اس قسم کو تلاش کرنا ہے جو کسی خاص ایپلیکیشن کے لیے بہترین کام کرتی ہے۔ اگر دستی ٹھیک-ٹیوننگ بنیادی ضرورت ہے، تو دستی لکیری مرحلہ ایک مناسب آپشن ہے۔ خودکار پوزیشننگ کے لیے، ایک لکیری مرحلے کو ترجیح دی جاتی ہے۔ جب اعلی پوزیشننگ کی درستگی کی ضرورت ہوتی ہے تو، بال سکرو میکانزم مثالی ہوتا ہے، جب کہ ہم آہنگ بیلٹ میکانزم طویل اسٹروک اور تیز آپریٹنگ رفتار کے لیے زیادہ موزوں ہوتا ہے۔ ایسی ایپلی کیشنز کے لیے جن کے لیے تیز رفتار، ہائی ڈائنامک اور زیادہ درستگی کی ضرورت ہوتی ہے، لکیری موٹر سلوشنز پر غور کیا جانا چاہیے۔
لکیری مرحلے کے فراہم کنندہ کے طور پر، ہم عام طور پر تجویز کرتے ہیں کہ گاہک لوڈ، اسٹروک، رفتار، پوزیشننگ کی درستگی، تکرار پذیری، تنصیب کی سمت، اور کام کی تعدد جیسے پیرامیٹرز فراہم کریں۔ حسب ضرورت آٹومیشن آلات کے لیے، تنصیب کی جگہ کے طول و عرض اور آلات کی ڈرائنگ فراہم کرنے سے انتہائی مناسب مرحلے کی ترتیب کو منتخب کرنے میں مدد ملتی ہے۔
اکثر پوچھے گئے سوالات
کون سا بہتر ہے، بال سکرو اسٹیج یا ہم وقت ساز بیلٹ اسٹیج؟
وہ مختلف درخواستوں پر لاگو ہوتے ہیں۔ بال اسکرو اسٹیج عام طور پر ان ایپلی کیشنز کے لیے موزوں ہوتا ہے جو پوزیشننگ کی درستگی اور استحکام کو ترجیح دیتے ہیں، جب کہ ہم آہنگ بیلٹ اسٹیجز عام طور پر طویل اسٹروک اور تیز رفتار حرکت کے لیے موزوں ہوتے ہیں۔ انتخاب بالآخر مخصوص آلات کے پیرامیٹرز پر مبنی ہونا چاہیے۔
Q2: کیا دستی لکیری مراحل کو برقی میں تبدیل کیا جا سکتا ہے؟
کچھ ڈیزائن موٹرائزیشن کی اجازت دیتے ہیں، لیکن تنصیب کا سائز، ڈرائیو میکانزم اور موٹر کنکشن کے طریقہ کار جیسے عوامل کی تصدیق ہونی چاہیے۔ نئے آلات کے لیے، شروع سے ہی صحیح الیکٹرک فیز کا انتخاب کرنا اکثر آسان ہوتا ہے۔
Q3: کیا لکیری مراحل کثیر محوری حرکت حاصل کر سکتے ہیں؟
جی ہاں متعدد واحد محور کی سطحوں کو ملٹی محوری لکیری حرکت، جیسے XY، XZ، یا XYZ کنفیگریشنز کو حاصل کرنے کے لیے مخصوص حرکت کی ضروریات کو پورا کرنے کے لیے یکجا کیا جا سکتا ہے۔
Q4: لکیری مرحلے کا شیڈول کیسے طے کیا جاتا ہے؟
اس کا تعین ضروری حفاظتی مارجن کو مدنظر رکھتے ہوئے، سامان کو منتقل کرنے کے لیے درکار جسمانی فاصلے کی بنیاد پر کیا جانا چاہیے۔ سفر کی لمبائی صرف ورک پیس کے طول و عرض پر مبنی نہیں ہونی چاہئے۔ فکسچر، بڑھتے ہوئے مقام اور تحریک کی مجموعی حد پر بھی غور کیا جانا چاہیے۔
سوال 5: کیا ہائی-اسپیڈ خودکار آلات میں لکیری مراحل استعمال کیے جا سکتے ہیں؟
ہاں، لیکن ڈرائیو میکانزم، گائیڈ ریل اور موٹر کا انتخاب تیز رفتاری کے تقاضوں کے مطابق ہونا چاہیے، بوجھ، سرعت، اسٹروک اور فریکوئنسی کو مدنظر رکھتے ہوئے۔ تیز رفتار ایپلی کیشنز کے لیے کمپن اور پوزیشننگ کا استحکام بھی اہم غور و فکر ہے۔